


Google DeepMind ha presentato il 10 novembre Gemini Robotics 2.5 e ha reso noto un risultato industriale concreto: negli stabilimenti Mercedes-Benz di Sindelfingen, in Germania, e Kecskemét, in Ungheria, i robot umanoidi Apollo 2 di Apptronik hanno ordinato componenti automotive con un 96% di operazioni riuscite, secondo i test riferiti dal produttore. È la sperimentazione di una nuova generazione di AI capace di controllare il movimento delle macchine, oltre che comprendere immagini e istruzioni.

La prova si è svolta su linee produttive attive, ma resta un progetto pilota. Google non rende noto il numero complessivo dei tentativi, né comunica la produttività oraria o i costi dell’applicazione. È proprio questo il confine fra il risultato di ricerca, già significativo, e una soluzione industriale della quale si possano misurare affidabilità e ritorno dell’investimento.
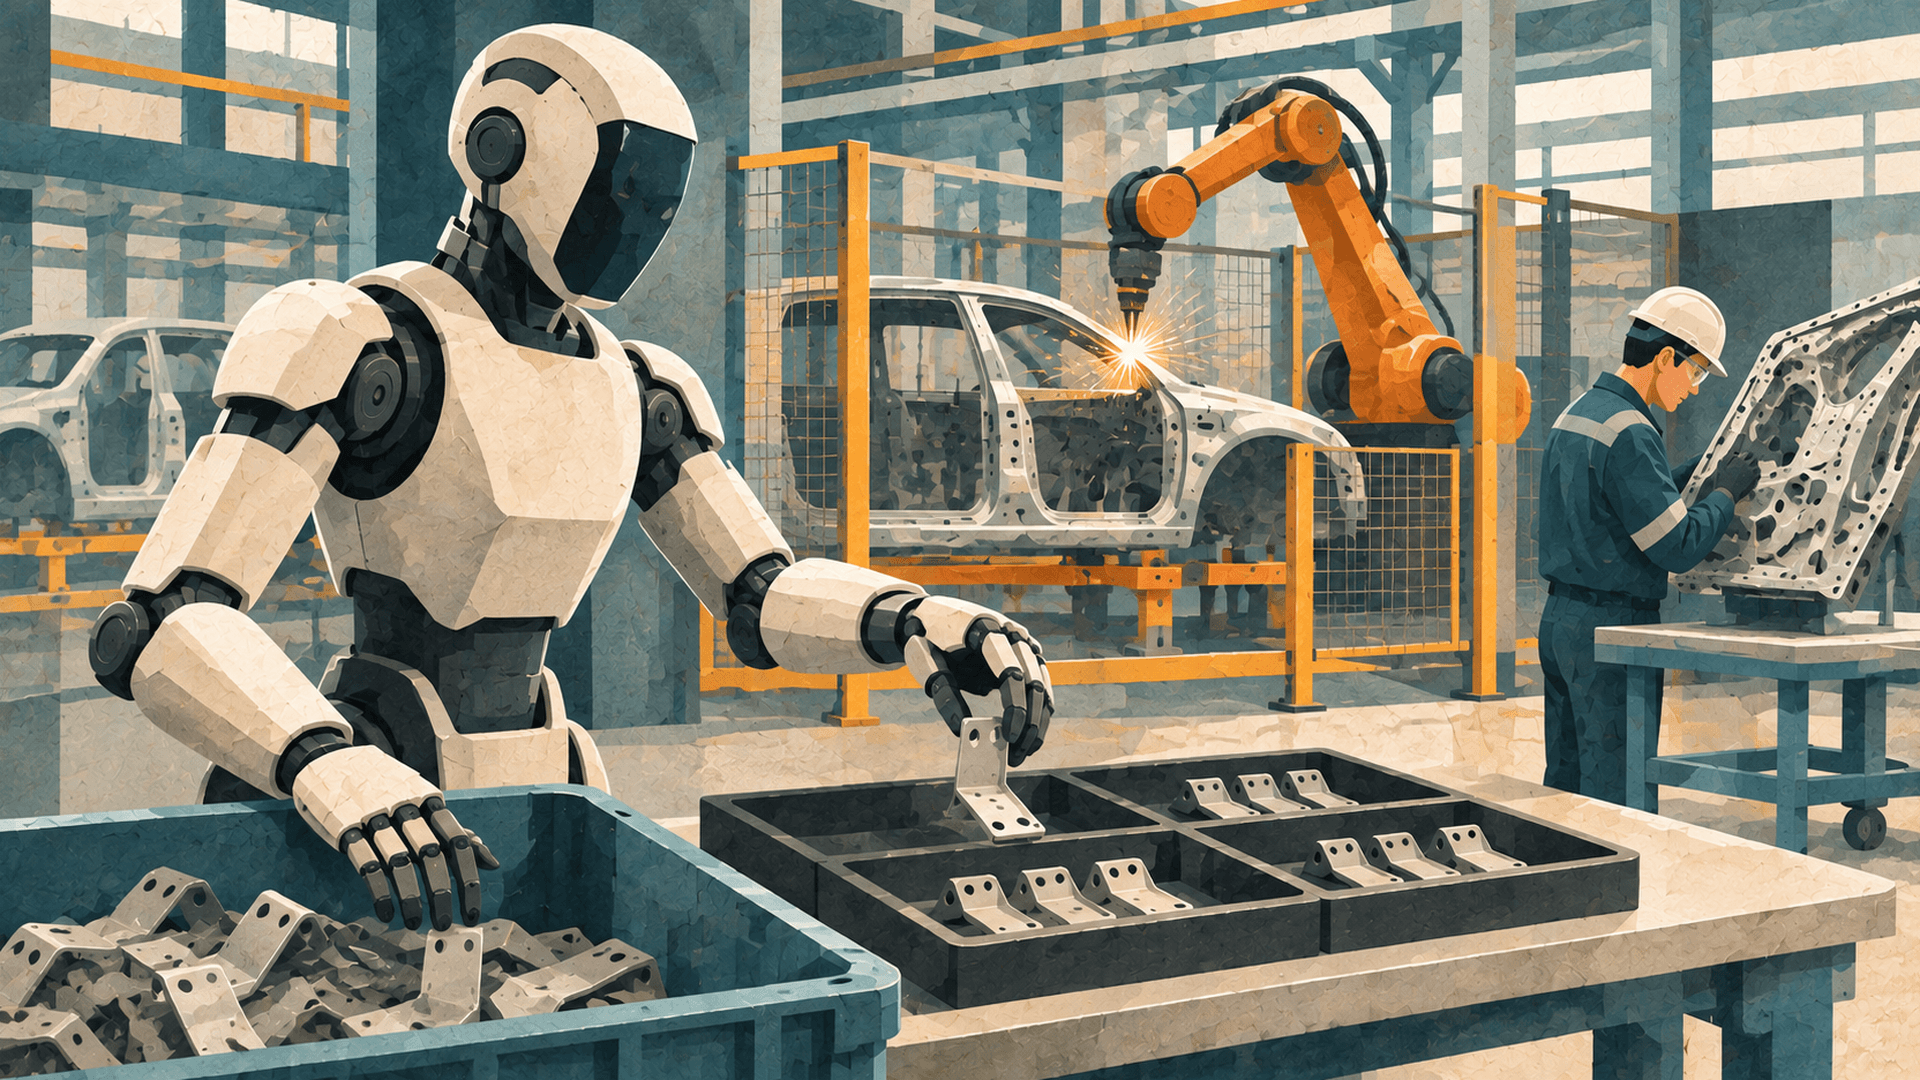
L’attività scelta da Mercedes è il kitting: prendere staffe metalliche da contenitori con pezzi mescolati e collocarle in cassette ordinate nella sequenza richiesta per il montaggio di ciascuna vettura. È un lavoro ripetitivo ma variabile, dove forma degli oggetti, posizione, orientamento e possibili imprevisti rendono più difficile impiegare un sistema rigido programmato una volta per tutte.
Ma per capire quanto questa tecnologia sia vicina alla produzione su larga scala bisogna guardare anche alle altre fabbriche: BMW ha già misurato un impiego prolungato su componenti di carrozzeria, Renault affida a Calvin pneumatici pesanti, mentre Hyundai addestra Atlas per introdurlo gradualmente nella logistica industriale.
I progetti raccontano una transizione più concreta dei video promozionali: i robot imparano mansioni circoscritte, non costruiscono ancora autonomamente un’automobile.
Indice degli argomenti:
Che cosa fanno davvero oggi i robot intelligenti nelle fabbriche di automobili
Le applicazioni che stanno dando risultati hanno una caratteristica comune: sono attività ripetitive, fisicamente gravose o con componenti variabili. Nel kitting, per esempio, il robot deve riconoscere una staffa fra oggetti ammassati, afferrarla senza danneggiarla, orientarla e collocarla nella cassetta corretta. Nella movimentazione di pneumatici deve invece adattare equilibrio e presa al peso dell’oggetto. In carrozzeria può posizionare lamiere nelle attrezzature che le macchine dedicate utilizzeranno per la saldatura.
Occorre distinguere tre mondi che spesso vengono mescolati sotto l’etichetta di robot AI.
I bracci industriali tradizionali saldano, verniciano, incollano e movimentano pezzi lungo traiettorie definite: sono già impiegati su larga scala, con prestazioni prevedibili.
AGV e robot mobili autonomi trasportano materiali fra reparti e postazioni; i secondi possono adattare più facilmente il percorso agli ostacoli.
Gli umanoidi o robot multiuso provano invece a manipolare oggetti diversi nella stessa postazione, in spazi spesso progettati per le persone.
Il vantaggio cercato è la flessibilità senza dover riprogettare ogni volta la cella. Se una macchina deve eseguire lo stesso cordone di saldatura migliaia di volte, l’automazione convenzionale rimane un riferimento difficile da battere. Se cambiano componenti, contenitori e sequenze, il sistema capace di vedere, decidere e correggere la presa può invece diventare interessante.
Come funziona Gemini Robotics 2.5 sui robot Apollo 2
Il sistema distingue la parte che interpreta la situazione e pianifica il lavoro da quella che trasforma il piano in movimenti. Gemini Robotics Embodied Reasoning (ER) usa le informazioni visive e le istruzioni per seguire l’operazione; il modello vision-language-action Gemini Robotics 2.5 controlla mani e braccia di Apollo 2, adeguando la presa alla posizione reale del componente.
La piattaforma non è legata a un unico robot. Google cita Apollo 2, dotato anche di mani SharpaWave a cinque dita con 22 gradi di libertà, e la piattaforma Franka Duo con pinze a due dita. Il modello può quindi essere adattato a corpi e utensili differenti: un tratto importante per applicazioni industriali che cambiano postazione, lotto o tipo di oggetto.
La collaborazione fra Mercedes e Apptronik precede questo annuncio. Già nel marzo 2024 le due aziende avevano sottoscritto un accordo per valutare l’impiego di umanoidi nella logistica e nella preparazione dei kit per le linee. Il nuovo elemento è la capacità del software di affrontare con maggiore autonomia queste manipolazioni, non il primo ingresso di Apollo in uno stabilimento automobilistico.
Ma la fabbrica chiede molto di più a un robot per fare automobili
Il risultato del pilota Mercedes indica che il robot è riuscito nella grande maggioranza delle operazioni esaminate. Se una percentuale del 96% si ripetesse ipoteticamente su mille prelievi, 40 richiederebbero un recupero o una correzione: è un semplice esempio aritmetico, non una proiezione statistica della sperimentazione. In produzione contano soprattutto la distribuzione degli errori, i tempi per risolverli e l’impatto sulle postazioni a valle.
In una ricostruzione di Ars Technica, Kanishka Rao di DeepMind riconosce che ridurre il divario residuo sarà difficile. L’obiettivo non è mostrare un gesto spettacolare in laboratorio, ma ripeterlo per interi turni con variabilità di componenti, operatori e condizioni ambientali. Le percentuali di Google sono dati dichiarati dal fornitore, ancora privi di una convalida indipendente equivalente sul processo Mercedes.
Che cosa sappiamo della prova industriale e che cosa manca per valutarla
| Aspetto | Dati pubblicati | Da chiarire |
|---|---|---|
| Affidabilità | 96% di successo nel kitting | Numero di tentativi, condizioni ed errori |
| Produttività | Componenti prelevati e ordinati in fabbrica | Pezzi/ora, disponibilità e tempi di recupero |
| Economia | Nessun costo industriale comunicato | Investimento, integrazione, manutenzione e ritorno economico |
| Diffusione | Prova pilota in due stabilimenti; modello ai partner | Tempi e condizioni di implementazione su scala |
Le principali sperimentazioni di robot che fanno automobili: Mercedes, BMW, Renault, Hyundai e Schaeffler
La prova meglio documentata nel tempo è quella di BMW a Spartanburg, negli Stati Uniti. Secondo il comunicato BMW del 25 giugno 2026, il robot Figure 02 ha movimentato oltre 90.000 componenti di lamiera in circa 1.250 ore di lavoro durante un ciclo di dieci mesi nel 2025, contribuendo alla produzione di più di 30.000 BMW X3. Inseriva le lamiere nelle attrezzature utilizzate per le successive operazioni di saldatura: il robot non eseguiva da solo tutto l’assemblaggio della scocca.
BMW ha poi avviato a Spartanburg una nuova fase con Figure 03 destinato al sequenziamento logistico: preleva parti consegnate sfuse, le organizza in carrelli e le affida al sistema di trasporto interno che le porta sulla linea nella sequenza corretta. La società ha illustrato il progetto a giugno 2026, ma non ha fornito un indicatore pubblico equivalente alle 1.250 ore del precedente esperimento.
In Francia, il gruppo Renault documenta il lavoro di Calvin, sviluppato con la startup Wandercraft, nell’impianto di Douai: il robot preleva pneumatici due alla volta, movimentando circa 30 chilogrammi per presa. Renault ha comunicato l’obiettivo di arrivare a circa dieci unità entro la fine del 2026 e a 350 nelle fabbriche francesi e spagnole entro il 2027: sono obiettivi di diffusione, non numeri di robot già installati.
In Germania, BMW sperimenta anche AEON di Hexagon Robotics a Lipsia, un umanoide su ruote al quale possono essere collegati diversi utensili. Le attività valutate riguardano assemblaggio di batterie ad alta tensione e lavorazione di componenti. La configurazione su ruote mostra che non è indispensabile avere due gambe per essere utili in una fabbrica.
La scommessa industriale più strutturata sulla prossima generazione è quella di Hyundai e Boston Dynamics. A settembre 2026 hanno aperto in Georgia un centro che addestra Atlas su operazioni di logistica e sequenziamento. Il programma prevede l’ingresso di Atlas nelle attività di preparazione dei componenti dal 2028 e, in prospettiva, l’estensione all’assemblaggio dal 2030. La fase presente è di formazione e verifica, non di produzione autonoma delle vetture con Atlas.
Per capire quanto varia il concetto di lavoro industriale, serve anche il caso del fornitore automotive Schaeffler a Taicang, in Cina. Nell’ottobre 2026 il gruppo ha documentato una linea con sei umanoidi su cinque postazioni che movimentano, uniscono, ispezionano e confezionano componenti destinati ai giunti dei robot. È un impianto industriale reale, ma produce parti per la robotica, non monta automobili.
Robot AI nelle fabbriche: che cosa è stato effettivamente dimostrato
| Progetto e stato | Compito e prova disponibile |
|---|---|
| Mercedes / Apollo 2 + Google Pilota 2026 | Ordina staffe metalliche per l’assemblaggio; 96% di successo dichiarato, senza dati pubblici su cicli e produttività |
| BMW / Figure 02 Test prolungato 2025 | Posizionamento lamiere prima della saldatura; oltre 90.000 pezzi in circa 1.250 ore, secondo BMW |
| BMW / Figure 03 Pilota 2026 | Prelievo e ordinamento di componenti sfusi per la logistica just-in-sequence; senza volumi pubblicati |
| Renault / Calvin Test a Douai 2026 | Movimenta due pneumatici alla volta, circa 30 kg; 350 unità entro il 2027 è un obiettivo |
| BMW / AEON Pilota a Lipsia 2026 | Prove con moduli batteria e componenti; nessun dato pubblico di resa confrontabile |
| Hyundai / Atlas Addestramento 2026 | Preparazione alla logistica; primo impiego industriale previsto dal 2028, assemblaggio dal 2030 |
| Schaeffler / umanoidi Linea componenti 2026 | Sei robot a cinque postazioni producono componenti per giunti robotici; caso di fornitore, non di linea auto |
Resta poi il progetto Optimus di Tesla. Nel documento trimestrale al 30 settembre 2026, Tesla descrive gli investimenti nella produzione dei robot e nello sviluppo della loro autonomia, ma non pubblica un insieme di dati operativi comparabili a quelli di BMW sulle mansioni effettivamente svolte lungo una linea automobilistica. La produzione di robot e il loro utilizzo affidabile nella produzione di automobili sono due traguardi diversi.
Nei laboratori: più destrezza e tempi più brevi
Al di fuori della fabbrica, DeepMind ha valutato Gemini Robotics 2.5 su oltre 200 attività diverse, compresi l’uso di utensili, la manipolazione di oggetti deformabili e operazioni di precisione. Il produttore riferisce miglioramenti del tasso di successo compresi fra il 30 e il 100% rispetto ai sistemi precedenti, a seconda del compito, e una riduzione dei tempi di esecuzione del 20-30% nelle prove considerate.
Il grafico seguente riprende quattro esempi con valori percentuali pubblicati da Google. Il confronto riguarda prove di laboratorio e non misura le prestazioni realizzate da Apollo 2 negli stabilimenti Mercedes.
La crescita più marcata riguarda azioni che richiedono contatto, movimento coordinato e correzioni durante l’esecuzione. Trasferire questa precisione nella variabilità di una linea resta però il problema più costoso: cambiano illuminazione, ingombri, geometria dei pezzi e condizioni di usura dei meccanismi.
Gemini 4 Argon, simulazioni e addestramento dei robot
Per superare la scarsità di dati fisici, Google ha utilizzato anche Gemini 4 Argon come supporto alla ricerca robotica. Il sistema genera migliaia di variazioni di esercizi a partire da riprese del mondo reale, creando scenari simulati nei quali far provare al robot prese, movimenti ed errori prima di tornare sulla macchina fisica. I dati sintetici si aggiungono alle dimostrazioni reali, senza sostituirle.
Argon viene inoltre impiegato per analizzare i video delle prove fallite e suggerire nuovi test. L’approccio può accorciare i cicli di messa a punto quando cambiano i componenti da manipolare. Rimane tuttavia un problema di latenza e dipendenza dall’infrastruttura: secondo Ars Technica, l’attuale configurazione 2.5 continua a utilizzare server cloud per l’inferenza. In fabbrica la velocità di risposta e il comportamento in caso di perdita della connessione diventano requisiti progettuali, oltre alla precisione della presa.
La sicurezza: evitare ostacoli e istruzioni pericolose
La stessa capacità di adattarsi che rende utile un umanoide introduce nuovi rischi quando la macchina lavora vicino alle persone. DeepMind descrive una forma di guida del comportamento durante l’esecuzione che porta il robot a fermarsi, attendere o correggere la traiettoria quando incontra un ostacolo. Nei test interni dichiara miglioramenti del completamento sicuro delle attività del 33% in presenza di ostacoli e del 43% in prossimità di persone; mancano risultati indipendenti per quelle configurazioni.
Google ha inoltre pubblicato ASIMOV-Jailbreak, un benchmark aperto con centinaia di richieste progettate per indurre sistemi robotici a eseguire azioni inappropriate o pericolose. Si verifica così una vulnerabilità specifica della physical AI: un comando malevolo può avere conseguenze fisiche. Il benchmark misura una parte della robustezza delle istruzioni e non sostituisce la valutazione dei rischi delle macchine, i dispositivi di arresto, i vincoli di movimento e le verifiche richieste per lavorare accanto agli operatori.
In un impianto europeo la sicurezza non può dipendere solo dalla decisione statistica del modello. Il robot deve essere integrato con arresti sicuri, limiti di forza e velocità, separazioni fisiche o misure di protezione calibrate sul rischio: i riferimenti tecnici includono le norme ISO 10218-1:2025 e ISO 10218-2:2025. Dal 20 gennaio 2027 si applicherà il nuovo regolamento macchine UE. Per i sistemi AI classificati ad alto rischio perché integrati come componenti di sicurezza in prodotti regolamentati, le disposizioni specifiche dell’AI Act hanno una scadenza differita al 2 agosto 2028. La classificazione dipende dalla funzione del sistema: non ogni robot con AI è automaticamente ad alto rischio ai sensi dell’AI Act.
Cosa non riescono ancora a fare i robot: quattro ostacoli prima della fabbrica autonoma
Garantire ogni ciclo, anche quando qualcosa va storto
Il 96% di successi Mercedes significa quattro esiti non riusciti ogni cento operazioni misurate. Una linea industriale deve sapere che cosa succede in quei casi: il robot perde il pezzo, lo deposita nel posto sbagliato, si ferma e chiama un operatore oppure corregge da solo? Google non pubblica il dettaglio degli errori. Senza questo dato è impossibile stimare quanti interventi umani servirebbero in un intero turno.
Sostenere il ritmo della linea e la variabilità vera
Il robot deve rispettare un tempo ciclo ripetibile, compresa la gestione degli imprevisti. Un operatore esperto può riconoscere una staffa deformata, scegliere un’altra presa o intervenire su un contenitore danneggiato; il software deve imparare a classificare queste eccezioni e a fermarsi quando non ha garanzie sufficienti. La connessione a server cloud, usata nella configurazione Gemini Robotics 2.5 descritta da Ars Technica, introduce anche latenza e necessità di definire il comportamento in assenza di rete.
Montare l’intera vettura o sostituire tutte le macchine specializzate
Nessuno dei casi pubblici esaminati dimostra che un singolo umanoide possa assemblare autonomamente una vettura dall’inizio alla fine, passando senza riaddestramento da saldature, sigillature e montaggio di cavi a controlli funzionali, diagnosi e riparazioni. Sono compiti con utensili, forze, precisioni e vincoli di sicurezza molto diversi. Le saldature e la verniciatura industriali sono già automatizzate soprattutto da macchine specializzate; replicarle con un umanoide non costituisce necessariamente un progresso economico.
Dimostrare che il conto economico torna
Per confrontare un umanoide con un braccio dedicato, un robot mobile o un operatore serve misurare pezzi conformi per ora, fermi, recuperi, energia, manutenzione, sicurezza e costo totale. Vanno aggiunti l’integrazione con sistemi MES e logistica, la gestione delle credenziali e dei dati video, le licenze software, le batterie e l’eventuale teleassistenza. Nei progetti più visibili questi indicatori non sono ancora pubblicati in modo uniforme: le promesse di flessibilità restano da tradurre in un ritorno economico misurabile.
È significativa la valutazione di Renault: oggi i problemi aperti sono la robustezza e l’integrazione in una produzione ad alta cadenza. Per questo quasi tutti i costruttori scelgono un compito circoscritto, lo addestrano con dimostrazioni umane e dati della linea e soltanto dopo valutano di passare a un’altra mansione.
La corsa alla physical AI: Google, Nvidia e il mercato italiano
Il giorno prima dell’annuncio Google, Nvidia aveva presentato GR00T 2 e Isaac Lab 3.0, puntando anch’essa su apprendimento con poche dimostrazioni e simulazione delle manipolazioni. I risultati diffusi dalle due aziende derivano da compiti, robot e protocolli differenti e non permettono di costruire una classifica diretta dei sistemi. La competizione si concentra sulla capacità di trasferire abilità da un ambiente all’altro senza dover riprogrammare ogni singola mossa.
Per l’Italia questa evoluzione arriva in un momento particolare. Secondo l’International Federation of Robotics, rapporto World Robotics 2026, nel 2025 le fabbriche italiane hanno installato circa 7.800 robot industriali, l’11% in meno rispetto al 2024, mantenendo comunque il secondo posto europeo dopo la Germania. Nel mondo le nuove installazioni hanno superato le 600 mila unità e il parco operativo ha raggiunto circa cinque milioni.
Un produttore italiano di macchine o un integratore potrebbe guardare ai modelli generalisti soprattutto per lotti variabili, rifornimento linee, kitting e manipolazione in spazi progettati per gli addetti. Per operazioni identiche e ad altissimo volume, invece, automazioni dedicate possono restare più economiche, rapide e prevedibili. La forma umanoide è utile solo quando le condizioni della postazione ne giustificano la flessibilità.
La decisione di acquistare dipenderà da cifre che per il momento non sono disponibili: costo totale della cella, pezzi/ora, percentuale di recuperi automatici, disponibilità sul turno, manutenzione e integrazione con il sistema produttivo. Anche la sicurezza certificabile e il controllo dei dati di processo incideranno sul progetto.
Insomma: improbabile che i robot costruiranno presto da soli tutte le Mercedes o altre automobile. Vero però che un software più adattabile comincia a svolgere lavori reali per i quali la programmazione rigida era poco conveniente. BMW, Renault, Hyundai e i fornitori mostrano strade diverse, dalla lamiera ai pneumatici, dai kit alle batterie.
Con i prossimi risultati delle sperimentazione, e dati comparabili su turni, errori, sicurezza e costo per pezzo, capiremo quanto è vicina la svolta effettiva nelle fabbriche per automobili.





Partecipa alla community